Cele două teoreme de mai jos sunt inima capitolului: ele traduc complet noțiunile geometrice (coliniar, coplanar) în noțiunea algebrică de dependență liniară.
Teorema 6.10 — doi vectori
Teorema 6.10
Sistemul format din doi vectori și este liniar dependent atunci și numai atunci, când acești vectori sunt coliniari.
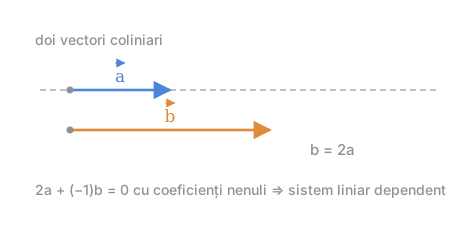 fig. 1 — dă combinația netrivială
Demonstrație.
(⇒) Să presupunem că sistemul format din vectorii și este liniar dependent. Atunci, conform teoremei 6.5, măcar unul din vectorii sau se exprimă liniar prin celălalt. Fie, de exemplu, . Prin urmare, vectorii și sunt coliniari.
(⇐) Invers, fie că vectorii și sunt coliniari.
- Dacă , atunci conform teoremei 6.6 sistemul format din și este liniar dependent.
- Dacă însă , atunci în baza teoremei despre vectori coliniari avem . Prin urmare , ceea ce înseamnă că sistemul format din și este liniar dependent (coeficientul lui este ).
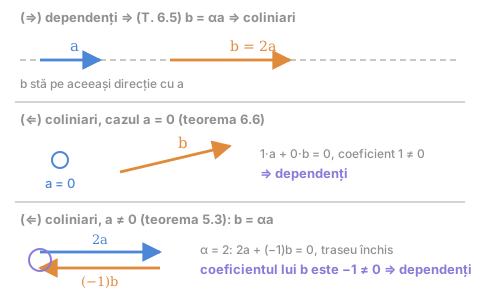 fig. T1 — teorema 6.10: implicația directă și cele două cazuri ale reciprocei
Cum se citește figura — teorema 6.10
Pasul 1 — panoul de sus (⇒). Dependența dă, prin teorema 6.5, ; portocaliul se așază pe aceeași dreaptă punctată cu albastrul — deci sunt coliniari.
Pasul 2 — panoul din mijloc (⇐, ). Cercul albastru gol este ; poate fi oricum. Combinația este un punct, cu coeficientul .
Pasul 3 — panoul de jos (⇐, ). Teorema 5.3 dă , aici cu . Mergem (albastru) și ne întoarcem cu (portocaliu): traseul revine în cercul violet, deci suma este .
Pasul 4 — de ce două cazuri la (⇐). Teorema 5.3 cere vectori nenuli; pentru nu putem scrie ca multiplu al lui , de aceea panoul din mijloc folosește teorema 6.6.
Pe ce se bazează: teorema 6.5 (pasul 1); teorema 6.6 (pasul 2); teorema 5.3 (pasul 3); definiția 6.2.
Ce să verificați singuri pe figură: (1) în panoul de jos cele două săgeți au aceeași lungime și sensuri opuse; (2) înlocuiți în gând portocaliul cu o săgeată oblică: traseul nu se mai poate închide decât cu toți coeficienții nuli — vectorii necoliniari sunt independenți.
De ce se tratează separat cazul
Teorema 5.3 cere vectori nenuli. Dacă , nu putem scrie pentru — dar dependența rezultă gratuit din teorema 6.6.
Teorema 6.11 — trei vectori
Teorema 6.11
Sistemul format din trei vectori , și este liniar dependent atunci și numai atunci, când acești vectori sunt coplanari.
Demonstrație.
(⇒) Fie că sistemul format din vectorii , și este liniar dependent, adică
Să demonstrăm că vectorii , și sunt coplanari.
Cazul degenerat. Observăm că dacă măcar unul din numerele , sau este egal cu zero, atunci afirmația este evidentă. Într-adevăr, fie de exemplu ; atunci și, conform teoremei 6.10, vectorii și sunt coliniari — prin urmare vectorii , și sunt coplanari.
Cazul general. Să cercetăm cazul când , și . Depunem dintr-un punct oarecare vectorul , iar din punctul depunem vectorul . Deoarece , obținem
Însă și, prin urmare, .
Prin punctele , și trece un plan . Deoarece , și , din egalitățile , și urmează că vectorii , și sunt paraleli planului și, prin urmare, acești vectori sunt coplanari.
(⇐) Invers, fie că vectorii , și sunt coplanari.
- Dacă , atunci conform teoremei 6.10 vectorii și sunt liniar dependenți și, în baza teoremei 6.7, sistemul format din , și este liniar dependent.
- Dacă însă vectorii și nu-s coliniari, atunci în baza teoremei despre vectorii coplanari (6.9) avem și, conform teoremei 6.5, sistemul este liniar dependent.
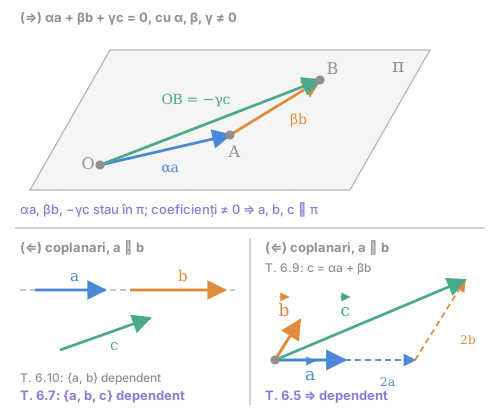 fig. T2 — teorema 6.11: cazul general al implicației directe și cele două cazuri ale reciprocei
Cum se citește figura — teorema 6.11
Pasul 1 — sus, traseul. Din : (albastru) până în , apoi (portocaliu) până în . Verdele închide triunghiul; din ipoteză el este .
Pasul 2 — planul . Punctele , , determină planul gri , iar toate trei laturile sunt în el.
Pasul 3 — de la laturi la vectori. Fiecare latură este un multiplu nenul al unui vector din sistem, deci are direcția lui: , , sunt paraleli cu , adică coplanari.
Pasul 4 — jos stânga (⇐, ). Albastrul și portocaliul sunt pe aceeași dreaptă: este dependent (T. 6.10), iar adăugarea verdelui nu strică dependența (T. 6.7).
Pasul 5 — jos dreapta (⇐, ). Verdele se descompune pe drumul punctat , apoi (T. 6.9); un vector fiind combinație a celorlalți, sistemul este dependent (T. 6.5).
Pe ce se bazează: regula triunghiului (pasul 1); definiția coplanarității (pașii 2–3); definiția 5.1 — înmulțirea cu un număr nenul păstrează direcția (pasul 3); teoremele 6.10, 6.7, 6.9 și 6.5 (pașii 4–5).
Ce să verificați singuri pe figură: (1) sus, traseul se închide: , pentru că ; (2) dacă ar fi , ar coincide cu și latura albastră ar dispărea — n-am mai afla nimic despre direcția lui (avertismentul de mai jos).
Detaliu fin în cazul general
Faptul că este necesar pentru a trece de la „ este în planul ” la „ este paralel cu ”. Dacă ar fi , atunci nu ar spune nimic despre direcția lui .
Pas cu pas — cazul general al teoremei 6.11
Datele: , cu toți coeficienții nenuli. Ținta: cei trei vectori sunt paraleli cu un același plan.
Pasul 1 — de ce nu desenăm direct , , . Pentru că relația pe care o avem îi conține înmulțiți cu coeficienți. Desenăm deci vectorii care apar efectiv în relație.
Pasul 2 — construim traseul. Din punem ; din punem . Prin regula triunghiului: .
Pasul 3 — folosim ipoteza. Din relația dată, . Deci . Al treilea vector a apărut singur în desen — nu l-am construit, l-a adus relația.
Pasul 4 — luăm planul. Prin trei puncte , , trece un plan . Toate cele trei segmente , , sunt în , deci paralele cu .
Pasul 5 — coborâm coeficienții. și ⇒ (înmulțirea cu un număr nenul nu schimbă direcția). La fel pentru din și pentru din .
Pasul 6 — concluzia. Toți trei sunt paraleli cu , deci coplanari.
Ideea de reținut. O relație algebrică între vectori a fost transformată într-o figură: fiecare termen a devenit o latură a unui traseu închis. Acesta e mecanismul care se repetă în tot capitolul.
Tabloul complet
| Număr de vectori | Liniar dependent ⟺ | Liniar independent ⟺ |
|---|---|---|
| 1 | ||
| 2 | coliniari | necoliniari |
| 3 | coplanari | necoplanari |
| 4 sau mai mulți | întotdeauna | imposibil |
Completare — de ce patru vectori sunt mereu dependenți
În spațiul cu trei dimensiuni, orice vector se descompune după trei vectori necoplanari (analogul spațial al teoremei 6.9). Al patrulea vector este atunci o combinație liniară a celorlalți trei, deci sistemul e dependent după teorema 6.5. Aceasta înseamnă că dimensiunea spațiului vectorilor liberi este 3 — vezi Spațiul vectorial al vectorilor liberi. Rezultatul nu figurează încă în notițele de curs.
graph TD
  T53["T. 5.3<br/>a ∥ b ⟺ a = λb"] --> T610["T. 6.10<br/>2 vectori dependenți<br/>⟺ coliniari"]
  T65["T. 6.5<br/>un vector = combinație<br/>a celorlalți"] --> T610
  T65 --> T611["T. 6.11<br/>3 vectori dependenți<br/>⟺ coplanari"]
  T610 --> T611
  T67["T. 6.7<br/>subsistem dependent<br/>⇒ tot sistemul"] --> T611
  T69["T. 6.9<br/>c = αa + βb, unic"] --> T611
  T53 --> T69
Întrebări de control
- Sunt vectorii , , liniar dependenți? Sunt ei coplanari?
- Trei vectori necoplanari pot conține doi vectori coliniari?
- Folosind teorema 6.11, arătați că patru puncte , , , sunt coplanare dacă și numai dacă , , sunt liniar dependenți.
- De ce implicația „coplanari ⇒ dependenți” necesită două cazuri?
- Formulați analogul teoremei 6.10 și 6.11 pentru un singur vector.
Legături
- Anterior: Descompunerea unui vector după doi vectori necoliniari
- Continuare: Spațiul vectorial al vectorilor liberi
- Concepte: Vectori coliniari, Coplanaritate, Dependență liniară