Despre ce este paragraful
Coordonatele unui punct nu sunt o proprietate a punctului: depind de reperul ales (§9). Un același punct are o pereche de numere într-un sistem și alta în alt sistem.
§15 răspunde la întrebarea practică: dacă știu coordonatele în sistemul nou, cum le aflu în cel vechi? Răspunsul e o pereche de formule liniare. Ele sunt instrumentul prin care, mai târziu, o ecuație complicată de curbă se aduce la o formă simplă, alegând un sistem potrivit.
1. Datele problemei
Să cercetăm în plan două sisteme afine de coordonate: , numit sistem vechi, și , numit sistem nou. Fie un punct arbitrar al planului, care are coordonatele , în sistemul vechi și coordonatele , în sistemul nou.
Problema transformării coordonatelor
Știind (fiind date) coordonatele originii sistemului nou și coordonatele vectorilor de coordonate noi în sistemul vechi:
să se exprime coordonatele , ale punctului din sistemul vechi prin coordonatele , ale aceluiași punct în raport cu noul sistem.
Atenție la indici: , nu
Coordonatele lui sunt — primul indice variază, al doilea rămâne . Convenția: = coordonata a vectorului nou . Indicele al doilea spune al cui vector este; primul spune care coordonată.
Așa, vectorii noi devin coloanele matricei de trecere (vezi secțiunea 3). Cine scrie coordonatele pe rânduri obține matricea transpusă și formule greșite.
2. Deducerea formulelor
Conform definiției coordonatelor vectorilor și punctelor, din (1) obținem:
Întotdeauna
Având în vedere că
și formulele (2), din (3) obținem:
sau
Deoarece vectorii și sunt necoliniari, ei sunt liniar independenți; atunci egalitatea (4) are loc atunci și numai atunci, când
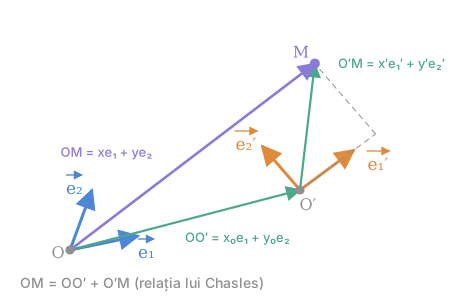 fig. 1 (după fig. 56 din manual) — două sisteme afine oarecare; drumul și drumul direct dau același vector
Cum se citește figura — deducerea formulelor (5)
Pasul 1 — cele două sisteme. Albastru: sistemul vechi, cu originea și vectorii , (oblici — e un sistem afin, nu neapărat rectangular). Portocaliu: sistemul nou, cu originea și vectorii , , alt unghi și alte lungimi.
Pasul 2 — punctul . Săgeata violet îl descrie în sistemul vechi: . Necunoscutele sunt și .
Pasul 3 — drumul ocolit. Săgețile verzi: întâi (cunoscut, prin , ), apoi (cunoscut în baza nouă, prin , ; liniile punctate arată descompunerea după și ).
Pasul 4 — relația lui Chasles. Cele două drumuri duc în același loc: . Este singura idee geometrică a deducerii.
Pasul 5 — totul în baza veche. Problema e că e scris în baza nouă. Dar fiecare vector nou se exprimă prin cei vechi (formula 2). După înlocuire, ambii membri sunt în baza și se pot compara coeficienții.
Pe ce se bazează: relația lui Chasles, definiția coordonatelor punctului și unicitatea descompunerii după doi vectori necoliniari.
Ce să verificați singuri pe figură: luați . Atunci , iar (5) dă , — exact coordonatele originii noi. ✓
Pas cu pas — de la (3) la (5)
Pasul 1 — înlocuiți fiecare vector din (3). Stânga: . Dreapta: plus .
Pasul 2 — scrieți vectorii noi prin cei vechi.
Pasul 3 — grupați după și . Coeficientul lui : . Coeficientul lui : .
Pasul 4 — aduceți totul în stânga. Se obține (4): o combinație liniară a lui și , egală cu vectorul nul.
Pasul 5 — folosiți independența liniară. O combinație liniară a doi vectori necoliniari dă doar dacă ambii coeficienți sunt nuli (teorema 6.10). Fiecare paranteză din (4) e deci zero — asta înseamnă (5).
Exemplu numeric. , , , iar are în sistemul nou coordonatele . Atunci
Verificare directă: . ✓
3. Matricea de trecere
În așa fel se exprimă coordonatele , ale punctului în sistemul vechi de coordonate prin coordonatele , din sistemul .
Formulele de transformare
Formulele (5) se numesc formulele de transformare a sistemului afin de coordonate. În aceste formule matricea
formată din coeficienții de pe lângă , este întocmai matricea de trecere de la baza la baza , iar ca termeni liberi servesc coordonatele , ale noii origini în sistemul vechi .
Forma matriceală
Coloanele matricei sunt vectorii noi, scriși în baza veche. Termenul liber e originea nouă, scrisă în sistemul vechi. Toată informația despre sistemul nou stă în aceste șase numere.
Deoarece vectorii și sunt necoliniari, atunci
și, prin urmare, sistemul (5) întotdeauna este compatibil în raport cu și . Acest fapt permite de a exprima coordonatele punctului în sistemul nou prin coordonatele aceluiași punct în sistemul vechi .
Eroare în manual: „ și " în loc de „ și "
La p. 66 manualul scrie: „Deoarece vectorii și sunt necoliniari, atunci ”. Argumentul e cu vectorii greșiți.
Coloanele lui sunt coordonatele vectorilor noi , . Determinantul e nenul pentru că aceștia sunt necoliniari (condiția de coliniaritate din §10). Necoliniaritatea vectorilor vechi nu spune nimic despre : dacă vectorii noi ar fi coliniari, chiar dacă , formează o bază.
Probabil primele au fost pierdute la tipar. Același paragraf folosește corect necoliniaritatea lui , cu câteva rânduri mai sus, pentru trecerea de la (4) la (5).
„Compatibil" — mai exact, compatibil determinat
Un sistem liniar cu determinantul nenul are o singură soluție. Asta contează: fiecare punct are o singură pereche , așa cum se cuvine unor coordonate.
Completare — formulele inverse, explicit
Manualul afirmă că se poate exprima prin , dar nu scrie formulele. Rezolvând (5) cu regula lui Cramer, cu :
Verificare pe exemplul numeric de mai sus: ; pentru : , . ✓
Matriceal: .
4. Două cazuri particulare
A. Translația originii
În acest caz sistemele de coordonate și au unii și aceiași vectori de coordonate, dar diferite origini. Atunci , , matricea de trecere este matricea unitate
iar formulele (5) au forma:
Greșeală de tipar: matricea translației
Manualul tipărește matricea de trecere ca . Aceasta este singulară (determinant ) și ar da — fals.
Corect: și , deci coloanele sunt și : matricea unitate. Formulele (6) tipărite imediat după sunt corecte și corespund matricei unitate.
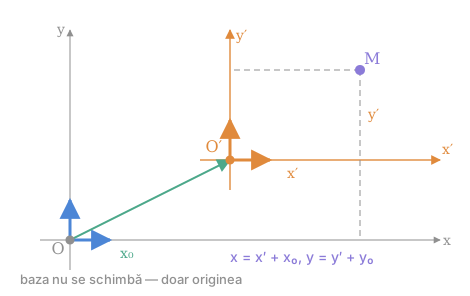 fig. 2 — translația: axele noi sunt paralele cu cele vechi și la fel orientate; s-a mutat doar originea
Cum se citește figura — formulele (6)
Pasul 1 — comparați vectorii de bază. Săgețile groase din (albastre) și din (portocalii) sunt identice — aceeași direcție, același sens, aceeași lungime. S-a schimbat doar punctul din care pleacă.
Pasul 2 — măsurați în sistemul nou. De la : pe orizontală, pe verticală.
Pasul 3 — măsurați în sistemul vechi. De la , pe orizontală, întâi ajungeți la (distanța ), apoi continuați cu . Total: . La fel pe verticală.
Pe ce se bazează: formula (5) cu , .
Ce să verificați singuri pe figură: ce coordonate are vechea origine în sistemul nou? (Răspuns: din (6), , — originea veche e „în spatele” celei noi.)
Pas cu pas — un exemplu numeric
Mutăm originea în , fără să rotim axele. Punctul are în sistemul nou coordonatele .
Pasul 1 — aplicați (6). , . În sistemul vechi, .
Pasul 2 — invers. Punctul din sistemul vechi (adică vechea origine) are în sistemul nou , .
Pasul 3 — ce nu se schimbă. Vectorul are aceleași coordonate în ambele sisteme: în cel vechi, în cel nou. Translația schimbă coordonatele punctelor, dar nu pe ale vectorilor — pentru că vectorii nu depind de origine, ci doar de bază.
B. Schimbarea bazei, cu aceeași origine
În acest caz sistemele de coordonate și au aceeași origine, dar se deosebesc prin vectorii de coordonate. Atunci și (deoarece punctele și coincid). Formulele (5) au forma:
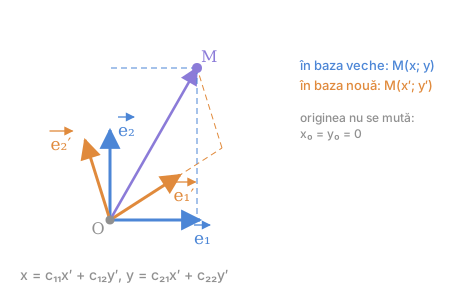 fig. 3 — aceeași origine, două baze afine: același punct se descompune altfel după fiecare
Cum se citește figura — formulele (7)
Pasul 1 — o singură origine. Toate săgețile pleacă din . Nu există termen liber în formule: .
Pasul 2 — descompunerea veche (albastru punctat). Paralelele la și duse prin dau coordonatele vechi , .
Pasul 3 — descompunerea nouă (portocaliu punctat). Paralelele la și dau coordonatele noi , . Aceleași punct, alte numere.
Pasul 4 — de ce sunt legate liniar. Fiecare vector nou e o combinație a celor vechi (formula 2), deci și e o combinație a celor vechi, cu coeficienți liniari în , .
Pe ce se bazează: formulele (5) cu și unicitatea descompunerii.
Ce să verificați singuri pe figură: luați chiar în vârful lui . Atunci , , iar (7) dă , — exact coordonatele lui din (1). ✓
Manualul numește acest caz „rotația axelor"
Titlul din manual, „B. Rotația axelor în jurul originii”, e prea îngust pentru un sistem afin: formulele (7) acoperă orice schimbare de bază — vectori întinși, comprimați, înclinați unul față de altul (ca în figura de mai sus). O rotație propriu-zisă e doar cazul particular în care ambele baze sunt ortonormate și la fel orientate — tratat în lecția următoare.
Rezumat
Caz Ce se schimbă Formulele Matricea general originea și baza (5): , … oarecare, A. translație doar originea (6): , matricea unitate B. aceeași origine doar baza (7): , … oarecare,
Întrebări de control
- De ce coloanele matricei de trecere sunt coordonatele vectorilor noi, și nu ale celor vechi?
- Ce s-ar întâmpla cu formulele (5) dacă și ar fi coliniari? De ce un asemenea „sistem nou” nu e un sistem de coordonate?
- Sistemul nou are originea și aceleași axe. Ce coordonate noi are punctul ?
- La translația originii, coordonatele unui vector se schimbă? Argumentați.
- Fie și , cu aceeași origine. Scrieți formulele (7). Ce se întâmplă geometric cu unitatea de pe axa ?
Legături
- Anterior: Aria triunghiului în coordonate
- Continuare: Rotația sistemului rectangular cartezian
- Se sprijină pe: Coordonatele punctului. Raza vectoare, Descompunerea unui vector după doi vectori necoliniari, Baza spațiului V2. Coordonatele vectorului
- Concepte: Matrice de trecere, Sistem afin de coordonate, Bază