Despre ce este paragraful
În §9 am văzut că în plan doi vectori necoliniari ajung pentru a scrie orice vector: planul are dimensiunea 2. §16 face același lucru pentru spațiu: trei vectori necoplanari ajung, iar al patrulea e deja de prisos. Spațiul are dimensiunea 3.
Demonstrația nu aduce nicio idee nouă: e teorema 6.9 (descompunerea în plan) aplicată o dată, plus încă un pas „în sus”. Dacă ați înțeles cazul plan, aveți deja 90% din acest paragraf.
1. Teorema 16.1
Teorema 16.1
Dacă vectorii , și nu-s coplanari, atunci pentru orice vector există în mod unic numerele , și , încât
Demonstrația — existența
Dintr-un punct arbitrar al spațiului depunem vectorii , , și . Deoarece vectorii , și nu-s coplanari, punctele , , și nu aparțin aceluiași plan.
Cazul 1 — aparține uneia dintre dreptele , , . Dacă punctul aparține dreptei , atunci vectorii și sunt coliniari și, în baza teoremei despre vectorii coliniari, există , încât sau . Așadar, în acest caz are loc egalitatea (1). Analogic ne convingem, dacă punctul ori .
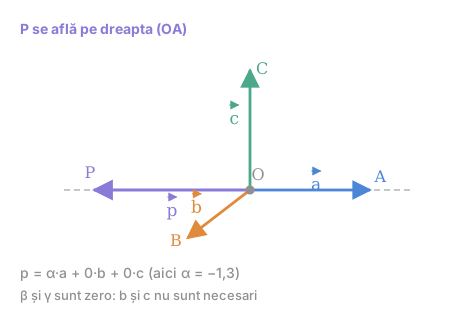 fig. 1 (după fig. 58 din manual) — cazul 1: pe dreapta ; aici e negativ, fiindcă e de cealaltă parte a lui
Cazul 2 — cazul general. Să cercetăm cazul când punctul nu aparține nici uneia din dreptele , sau . Prin punctul ducem o dreaptă paralelă la dreapta . Fie dreapta dusă intersectează planul în punctul . Deoarece vectorii , și sunt coplanari, atunci există așa numere reale și , astfel încât . Totodată observăm că vectorii și sunt coliniari și deci există așa număr real încât . După regula triunghiului . Înlocuim în ultima egalitate expresiile pentru , , și obținem:
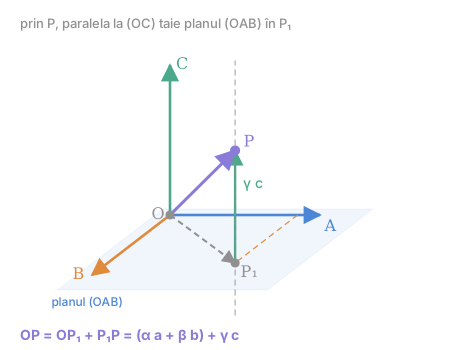 fig. 2 (după fig. 59 din manual) — cazul general: drumul rămâne în planul , drumul urcă paralel cu
Cum se citește figura — existența descompunerii
Pasul 1 — planul de bază. Zona umbrită e planul , determinat de și . Vectorul (verde) iese din acest plan — asta înseamnă „necoplanari”.
Pasul 2 — punctul de descompus. Săgeata violet e vectorul . plutește deasupra planului.
Pasul 3 — „coborâți” paralel cu . Linia punctată verticală trece prin și e paralelă cu . Ea înțeapă planul în . Atenție: nu se coboară perpendicular pe plan, ci paralel cu — baza nu e neapărat ortogonală.
Pasul 4 — în plan, problema e deja rezolvată. stă în planul lui și , deci după teorema 6.9 se scrie (liniile punctate albastră și portocalie desenează această descompunere).
Pasul 5 — bucata verticală. e paralel cu , deci e un multiplu al lui: .
Pasul 6 — lipiți bucățile. Regula triunghiului: .
Pe ce se bazează: teorema 6.9 (descompunerea în plan), criteriul de coliniaritate și regula triunghiului.
Ce să verificați singuri pe figură: de ce paralela prin la sigur întâlnește planul ? (Răspuns: o dreaptă care nu întâlnește un plan e paralelă cu el; dar o paralelă la paralelă cu ar face ca să fie paralel cu planul, adică coplanari — exclus prin ipoteză.)
Precizare: cazul 1 e inclus în cazul 2
Manualul tratează separat situația , dar construcția din cazul general funcționează și atunci: paralela prin la taie planul chiar în , deci și . Separarea cazurilor e doar o prudență a manualului, ca să nu apară întrebarea „ce faci dacă coincide cu ?” — caz în care .
Demonstrația — unicitatea
Să demonstrăm că numerele , și , care satisfac egalității (1), se determină în mod unic. Să presupunem că prin careva altă metodă am determinat numerele , și , care de asemenea satisfac egalității (1), adică . Din ultima egalitate și din (1) avem:
Deoarece vectorii , și nu-s coplanari, atunci acești vectori sunt liniar independenți și prin urmare egalitatea (2) are loc atunci și numai atunci când , și . Teorema 16.1 este demonstrată.
Pas cu pas — de ce independența dă unicitatea
Pasul 1 — două scrieri ale aceluiași vector. Presupunem că ar avea două seturi de coeficienți.
Pasul 2 — scădeți-le. Diferența celor două scrieri e , deci obținem o combinație liniară a lui egală cu vectorul nul — relația (2).
Pasul 3 — folosiți ipoteza. Trei vectori necoplanari sunt liniar independenți (teorema 6.11). Pentru vectori independenți, singura combinație egală cu e cea trivială: toți coeficienții nuli.
Pasul 4 — concluzia. , , .
Ce s-ar strica fără ipoteză. Dacă ar fi coplanari, de exemplu , atunci e o combinație netrivială, iar orice vector din plan s-ar scrie în infinit de moduri: Iar un vector din afara planului nu s-ar putea scrie deloc.
Paralela cu cazul plan
Planul (, §9) Spațiul (, §16) ipoteza necoliniari necoplanari concluzia , unic , unic figura paralelogramul paralelipipedul numărul de vectori 2 3
2. Consecința 16.2 — patru vectori sunt întotdeauna prea mulți
Consecința 16.2
Orice sistem ce conține mai mult decât trei vectori este liniar dependent.
Demonstrație. Este suficient să cercetăm sistemul format din patru vectori:
Dacă vectorii , și sunt coplanari, atunci acești vectori sunt liniar dependenți și prin urmare sistemul (3) este liniar dependent. Dacă însă vectorii , și nu-s coplanari, atunci conform teoremei 16.1 vectorul este o combinație liniară a vectorilor , și . Deci sistemul (3) este liniar dependent. Consecința 16.2 este demonstrată.
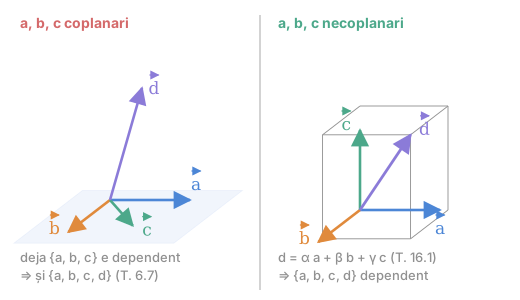 fig. 3 — cele două cazuri ale demonstrației: dependența vine fie din interiorul lui , fie din
Cum se citește figura — consecința 16.2
Pasul 1 — panoul stâng. , , stau toți în planul umbrit. Vectorul poate ieși din plan — nu contează.
Pasul 2 — dependența e deja acolo. Trei vectori coplanari sunt dependenți (teorema 6.11). Iar un sistem care conține un subsistem dependent e el însuși dependent (teorema 6.7): adăugarea lui nu poate „repara” nimic.
Pasul 3 — panoul drept. Acum , , ies din orice plan comun și formează muchiile unui paralelipiped.
Pasul 4 — e diagonala. După teorema 16.1, , adică — o combinație netrivială (coeficientul lui e ).
Pe ce se bazează: teorema 16.1, teoremele 6.7 și 6.11.
Ce să verificați singuri pe figură: de ce e suficient de demonstrat pentru patru vectori, și nu pentru cinci, șase…? (Răspuns: un sistem de cinci vectori conține unul de patru, care e dependent — teorema 6.7 face restul.)
3. Dimensiunea și baza lui
Așadar, în spațiu există trei vectori liniar independenți (orice trei vectori necoplanari), însă orice patru vectori sunt deja liniar dependenți. Această proprietate ne arată că mulțimea vectorilor din spațiu formează un spațiu vectorial de dimensiunea trei, care se notează prin .
Definiția 16.3
Orice ternă ordonată de vectori necoplanari din formează bază a acestui spațiu.
„Ordonată" contează
și sunt baze diferite: același vector are în ele coordonatele în altă ordine. Exact ca în plan (§9).
Dimensiunea, în trei spații
Spațiul Câți vectori independenți există Câți sunt deja dependenți Dimensiunea — vectorii unei drepte 1 (orice vector nenul) 2 1 — vectorii unui plan 2 (orice doi necoliniari) 3 2 — vectorii spațiului 3 (orice trei necoplanari) 4 3 Regula: dimensiunea = numărul maxim de vectori independenți = numărul de vectori dintr-o bază.
Întrebări de control
- De ce în demonstrația teoremei 16.1 paralela prin se duce la , și nu perpendicular pe planul ?
- Vectorii , , sunt coplanari. Dați un exemplu de vector care nu se poate scrie ca .
- Pot patru vectori din spațiu să fie liniar independenți dacă unul dintre ei e nul? Dar dacă niciunul nu e nul?
- Este o bază a lui ? De ce?
- Ce rol joacă în demonstrația existenței teorema 6.9 din cazul plan?
Legături
- Anterior: Rotația sistemului rectangular cartezian
- Continuare: Coordonatele vectorului în spațiul V3
- Se sprijină pe: Descompunerea unui vector după doi vectori necoliniari, Coliniaritate, coplanaritate și dependență liniară, Teoremele fundamentale ale dependenței liniare, Spațiul V2. Vectori coplanari și dimensiunea planului
- Concepte: Spațiul V3, Bază, Coplanaritate, Dependență liniară