1. Cele opt proprietăți
Să notăm prin mulțimea tuturor vectorilor. Am definit pe această mulțime operația de adunare a vectorilor și operația de înmulțire a vectorului la un număr. Am demonstrat că, în raport cu aceste operații, se satisfac următoarele proprietăți:
| # | Proprietate | Enunț |
|---|---|---|
| 1 | comutativitate | , pentru orice |
| 2 | asociativitate | , pentru orice |
| 3 | element neutru | există astfel încât , pentru orice |
| 4 | element opus | pentru orice există încât |
| 5 | unitatea scalară | , pentru orice |
| 6 | asociativitate mixtă | , pentru orice și orice |
| 7 | distributivitate față de vectori | , pentru orice și orice |
| 8 | distributivitate față de scalari | , pentru orice și orice |
Concluzia paragrafului
Comparând aceste proprietăți cu definiția spațiului vectorial, cunoscută din algebră, ne convingem că mulțimea a tuturor vectorilor din spațiu formează spațiu vectorial liniar (peste ).
Ce s-a câștigat
Nimic nou nu s-a demonstrat aici — s-au strâns la un loc rezultatele din §4 și §5. Câștigul e conceptual: de acum înainte, orice teoremă generală de algebră liniară (despre baze, dimensiune, coordonate) se aplică automat vectorilor din spațiu, fără a mai reface demonstrațiile geometric.
Unde a fost demonstrată fiecare proprietate:
2. Subspațiu vectorial
Fie o submulțime nevidă de vectori a spațiului vectorial .
Definiție
Mulțimea se numește subspațiu vectorial al spațiului , dacă se satisfac condițiile:
- Dacă și , atunci ;
- Dacă , atunci pentru orice număr real .
Cum se citesc condițiile
Un subspațiu este o parte din care nu se poate ieși prin cele două operații: aduni doi vectori din — rămâi în ; înmulțești cu orice număr — rămâi în . Se spune că este închisă față de operații.
Observați că din condiția 2 cu rezultă : orice subspațiu conține vectorul nul.
3. Exemple
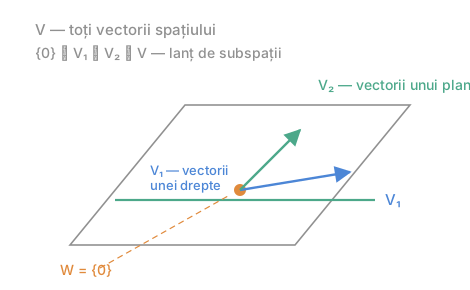 fig. 1 — lanțul de subspații
Exemplul 7.1 — subspațiul nul
Fie (mulțimea constă numai din vectorul nul). Mulțimea este spațiu vectorial.
Exemplul 7.2 — vectorii unei drepte
Notăm prin mulțimea vectorilor coliniari (situați pe o dreaptă). Evident, . Ușor ne convingem că este subspațiu al spațiului .
Precizare: dreapta trebuie fixată — = toți vectorii paraleli cu o dreaptă dată . Mulțimea „tuturor vectorilor coliniari cu ceva” nu e bine definită, iar doi vectori de pe drepte diferite au o sumă care iese de pe ambele direcții.
Exemplul 7.3 — vectorii unui plan
Notăm prin mulțimea vectorilor coplanari (situați în același plan). Ușor ne convingem că este subspațiu al spațiului .
Precizare: analog, planul se fixează — = toți vectorii paraleli cu un plan dat (exact „sistemul de vectori coplanari” din §9).
Cum se citește figura — exemplele 7.1–7.3 (fig. 1)
Pasul 1 — punctul portocaliu. Originea comună și singurul element al lui . Adunând sau înmulțind obținem tot — exemplul 7.1.
Pasul 2 — dreapta și săgeata albastră (). Vectorii paraleli cu o dreaptă dată, depuși din origine. Suma a doi astfel de vectori și orice multiplu rămân pe dreaptă — exemplul 7.2.
Pasul 3 — planul și săgeata verde (). Vectorii paraleli cu un plan dat. Diagonala paralelogramului construit pe doi vectori din plan este tot în plan, iar păstrează direcția lui — exemplul 7.3.
Pasul 4 — lanțul. Punctul e pe dreaptă, dreapta e în plan, planul e în spațiu: . Fiecare treaptă conține vectorul nul, cum cere orice subspațiu.
Pe ce se bazează: condițiile 1) și 2); Regula paralelogramului (închiderea față de adunare); definiția 5.1 (închiderea față de înmulțire); Vectori coplanari.
Ce să verificați singuri pe figură: (1) suma a doi vectori din planul figurii nu poate „ieși” în sus din plan — diagonala rămâne în plan; (2) vectorii de modul cel mult (un disc în jurul punctului portocaliu) nu formează subspațiu: dublul unui vector de modul iese din disc (întrebarea 2).
4. Exemplul 7.4 — acoperirea liniară
Exemplul 7.4
Fie doi vectori necoliniari. Considerăm mulțimea tuturor vectorilor de forma , unde și sunt numere reale arbitrare. Această mulțime satisface condițiilor 1) și 2) și, prin urmare, este un subspațiu al spațiului . Acest spațiu se notează de obicei prin .
Afirmație. Fie un plan paralel cu vectorii și . Atunci este mulțimea acelor și numai acelor vectori ai spațiului care sunt paraleli cu planul .
Demonstrație.
(⊆) Pentru orice valori și , vectorii , și sunt liniar dependenți și deci coplanari (teorema 6.11), dar atunci .
(⊇) Invers, orice vector este coplanar cu vectorii și și, prin urmare, este o combinație liniară a vectorilor și (teorema 6.9).
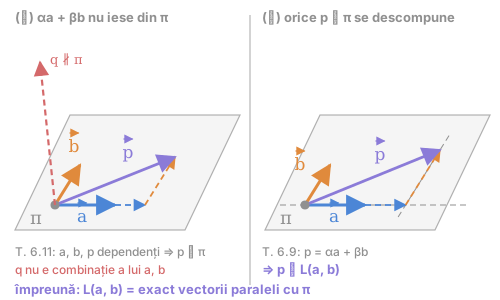 fig. T1 — exemplul 7.4: cele două incluziuni, și vectorii paraleli cu
Cum se citește figura — exemplul 7.4
Pasul 1 — stânga, datele. În planul gri : (albastru) și (portocaliu), necoliniari, din .
Pasul 2 — stânga, incluziunea (⊆). O combinație se construiește cap la cap (punctat): , apoi . Violetul rămâne în — teorema 6.11: , , dependenți ⇒ coplanari.
Pasul 3 — stânga, contraexemplul (roșu). iese din plan; nicio alegere a lui și nu îl poate produce, deci .
Pasul 4 — dreapta, incluziunea (⊇). Acum (violet) este dat, paralel cu . Prin vârful lui se duce paralela gri la până la dreapta lui ; bucățile punctate sunt și — teorema 6.9.
Pasul 5 — concluzia. Stânga: tot ce generează și e în . Dreapta: tot ce e paralel cu este generat. Deci este exact mulțimea vectorilor paraleli cu .
Pe ce se bazează: teorema 6.11 (pasul 2); teorema 6.9 (pasul 4); egalitatea a două mulțimi prin dublă incluziune (pasul 5).
Ce să verificați singuri pe figură: (1) drumul punctat din stânga (întâi paralel cu , apoi cu ) are aceeași formă ca cel din dreapta — o construcție, citită în două sensuri; (2) dacă , paralela din dreapta nu mai întâlnește dreapta lui și ar fi doar o dreaptă (întrebarea 4).
Ce spune, de fapt, exemplul 7.4
Doi vectori necoliniari generează exact planul lor de direcție — nici mai mult, nici mai puțin. Cele două incluziuni sunt tocmai teoremele 6.11 și 6.9, puse față în față. Este primul exemplu de bază a unui subspațiu.
Pas cu pas — de ce demonstrația are exact două părți
Afirmația este o egalitate de mulțimi: . Două mulțimi sunt egale când fiecare e inclusă în cealaltă — de aici cele două părți.
Partea 1 () — „nu ieșim din plan”.
- luăm un element oarecare al lui , adică ;
- rescriem: — o combinație netrivială (coeficientul !);
- deci , , sunt liniar dependenți, deci coplanari (teorema 6.11);
- fiind coplanari cu și , rezultă .
Partea 2 () — „acoperim tot planul”.
- luăm un oarecare paralel cu ;
- atunci , , sunt coplanari, iar , sunt necoliniari;
- teorema 6.9 dă ;
- deci .
Ce demonstrează fiecare parte. Partea 1 arată că mulțimea generată nu e prea mare (nu iese din plan). Partea 2 arată că nu e prea mică (prinde tot planul). Împreună: exact planul.
5. Bilanț: unde suntem
graph TD
  A["§3 Vectori<br/>obiectul"] --> B["§4 Adunarea<br/>prima operație"]
  A --> C["§5 Înmulțirea cu un număr<br/>a doua operație"]
  B --> D["§6 Dependența liniară<br/>ce se poate construi"]
  C --> D
  D --> E["§7 Spațiu vectorial<br/>structura"]
  B --> E
  C --> E
Întrebări de control
- Verificați direct condițiile 1) și 2) pentru (vectorii unei drepte).
- Este mulțimea vectorilor de modul un subspațiu? Dar mulțimea vectorilor de modul cel mult ?
- De ce orice subspațiu conține obligatoriu ?
- Ce este pentru un singur vector nenul ? Dar dacă ?
- Câte subspații ale lui puteți enumera, „ca tip”?
Legături
- Anterior: Coliniaritate, coplanaritate și dependență liniară
- Continuare: Spațiul V2. Vectori coplanari și dimensiunea planului (§9; §8 neconspectat)
- Concepte: Spațiu vectorial, Combinație liniară
- Recapitulare: Recapitulare — vectori