Despre ce este lecția
În §11, formula , a fost scoasă dintr-un triunghi dreptunghic desenat — deci, strict vorbind, numai pentru un vector din primul cadran. Teorema 14.1 o face valabilă pentru orice vector, fiindcă are acum semn și se poate întinde pe tot cercul.
Apoi, din ea, exemplul 14.3 scoate rezultatul central al paragrafului: sinusul unghiului orientat în coordonate. Cosinusul îl știam din §13; sinusul e nou și este cel care poartă semnul.
1. Teorema 14.1
Teorema 14.1
Într-o bază ortonormată coordonatele ale oricărui vector nenul se calculează după formulele:
O ipoteză lipsește din enunț
Demonstrația folosește , adică se obține din prin rotație cu contrar acelor. Enunțul cere doar „bază ortonormată”, care ar permite și la în sensul acelor.
Într-o asemenea bază formula pentru își schimbă semnul: . Exemplu: spre dreapta, în jos, . Atunci , dar și .
Enunțul corect: într-o bază ortonormată dreaptă (în sensul §14: contrar acelor). Același lucru e cerut explicit în §15 („sistemul vechi are orientare dreaptă”).
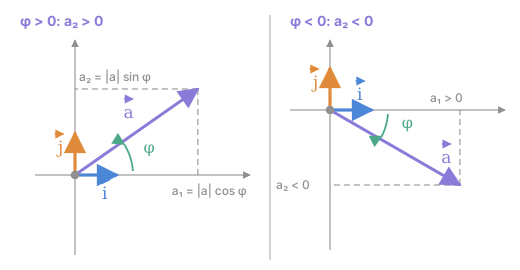 fig. 1 — aceeași formulă în două cadrane: semnul lui vine singur, din semnul lui
Cum se citește figura — teorema 14.1
Pasul 1 — panoul stâng, vector în cadranul I. Unghiul orientat e pozitiv (arcul verde merge contrar acelor). Proiecțiile pe axe dau și — exact ca în §11.
Pasul 2 — panoul drept, vector în cadranul IV. Acum drumul scurt de la la e în sensul acelor, deci .
Pasul 3 — urmăriți semnele. (cosinusul e par) ⇒ ; (sinusul e impar) ⇒ . Proiecția verticală (linia punctată) cade într-adevăr sub axa .
Pasul 4 — trageți concluzia. Nu e nevoie de reguli separate pe cadrane. Unghiul orientat „știe” singur în ce cadran e vectorul, iar și dau semnele corecte.
Pe ce se bazează: teorema 14.1 și formula (10) din §11, pe care o extinde.
Ce să verificați singuri pe figură: imaginați-vă în cadranul II, cu . Ce semne au și ? (Răspuns: , ⇒ , — exact semnele cadranului II.)
Demonstrație. Conform definiției coordonatelor vectorului,
Înmulțim scalar această egalitate cu și obținem
Dacă înmulțim egalitatea cu , atunci analogic obținem . Luând în considerație formulele (2), obținem
Atunci . Teorema 14.1 este demonstrată.
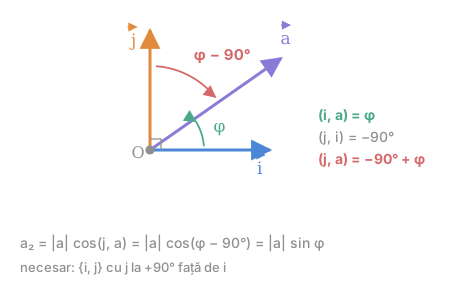 fig. 2 — pasul-cheie al demonstrației: unghiul de la la este cu mai mic decât unghiul de la la
Pas cu pas — demonstrația teoremei 14.1
Pasul 1 — scrieți descompunerea. . Problema: cum „scoatem” din această egalitate fără să-l scoatem și pe ?
Pasul 2 — înmulțiți scalar cu . Datorită distributivității:
Pasul 3 — folosiți ortonormalitatea. (vector unitar) și (perpendiculari). Termenul cu dispare: . Acesta e rostul produsului scalar aici — „filtrează” o singură coordonată.
Pasul 4 — aplicați definiția produsului scalar. . Cosinusul e par, deci nu contează că unghiul e acum orientat — îl putem folosi în locul celui neorientat.
Pasul 5 — analog, cu : . Formula e corectă, dar vrem ceva cu , nu cu .
Pasul 6 — legați cele două unghiuri prin (2). Mergeți de la la prin : . Primul unghi este (de la înapoi la e în sensul acelor). Deci .
Pasul 7 — formula de reducere. . Rezultă .
Unde s-au folosit ipotezele. Ortonormalitatea — la pasul 3 (fără ea, nu dispare și ). Orientarea dreaptă — la pasul 6: dacă ar fi la în sensul acelor, ar fi și am obține .
Consecința 14.2
Într-o bază ortonormată vectorul unitar are coordonatele
(Teorema 14.1 cu . Aceeași condiție de orientare dreaptă.)
Legătura cu §11 și §12
2. Exemplul 14.3 — unghiul orientat în coordonate
Enunț
Într-o bază ortonormată sunt dați vectorii și . Determinați măsura unghiului orientat dintre acești vectori.
Rezolvare. Pentru a afla măsura unghiului orientat dintre și este suficient să cunoaștem și . Fie , și . Cu ajutorul formulelor (2) obținem:
Așadar,
Din teorema 14.1 avem , , și . Introducem expresiile pentru , , și din ultimele egalități în (4) și obținem:
Dacă , atunci din (5) obținem:
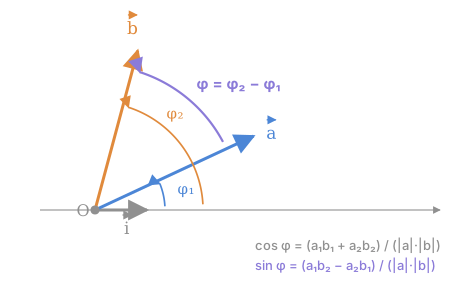 fig. 3 — unghiul orientat de la la este diferența unghiurilor pe care fiecare le face cu
Cum se citește figura — formulele (4)–(5)
Pasul 1 — cele două unghiuri „de referință”. Arcul albastru: , de la la . Arcul portocaliu: , de la la . Fiecare vector e descris de unghiul lui cu axa — ca în coordonate polare.
Pasul 2 — unghiul căutat. Arcul violet merge de la la . Se vede direct pe figură că este „ce rămâne” din după ce scazi : .
Pasul 3 — aplicați formulele de scădere a unghiurilor. și din trigonometria de liceu dau exact sistemul (4).
Pasul 4 — înlocuiți unghiurile prin coordonate. Din (3), , și la fel pentru . Fiecare produs din (4) primește numitorul — de aici (5).
Pe ce se bazează: formula (2) (pentru ), teorema 14.1 și formulele trigonometrice pentru diferența a două unghiuri.
Ce să verificați singuri pe figură: schimbați rolurile lui și . Arcul violet se inversează, devine , iar în (5) numărătorul sinusului își schimbă semnul — exact formula (1).
Pas cu pas — un calcul complet
Fie și .
Pasul 1 — modulele. , , produsul lor .
Pasul 2 — numărătorul cosinusului (produsul scalar): . Deci .
Pasul 3 — numărătorul sinusului (determinantul): . Deci .
Pasul 4 — citiți unghiul. Cosinus pozitiv și sinus pozitiv ⇒ cadranul I ⇒ . Vectorul se obține din prin rotație cu contrar acelor.
Pasul 5 — verificați antisimetria. Pentru : numărătorul sinusului devine , cosinusul rămâne . Deci . ✓
Ce ar fi dat §13: doar , deci „” fără semn — n-am fi știut dacă e la stânga sau la dreapta lui .
Numărătorul sinusului e un determinant vechi cunoscut
Este exact determinantul din condiția de coliniaritate din §10. Acum îi înțelegem sensul geometric:
- determinant ⇔ ⇔ ⇔ vectori coliniari (ce știam din §10);
- determinant ⇔ este „la stânga” lui (rotație contrar acelor);
- determinant ⇔ este „la dreapta” lui (rotație în sensul acelor);
- determinant = aria paralelogramului construit pe și (vezi lecția următoare).
Formula (6) singură nu determină unghiul
Ca la §11: tangenta are perioada , deci nu distinge de . Exemplu: , . Formula (6) dă , care sugerează . Dar și ⇒ .
Pentru unghiul exact folosiți perechea (5): cosinusul alege între stânga și dreapta, sinusul — între sus și jos.
Comparație §13 — §14
§13 (neorientat) §14 (orientat) domeniul cosinusul același sinusul nu se calcula ordinea vectorilor nu contează contează (sinusul schimbă semnul)
Precizare de structură
Manualul numește rezolvarea de mai sus „exemplul 14.3”, dar formulele (4)–(6) sunt rezultatul principal al paragrafului: toate calculele care urmează (aria, rotațiile din §15) se sprijină pe ele. Tratați-le ca pe o teoremă.
Întrebări de control
- De ce teorema 14.1 are nevoie de orientarea bazei, iar formula cosinusului din §13 nu are?
- Fie . Calculați și . În ce cadran e ?
- Calculați unghiul orientat de la la , apoi de la la .
- Doi vectori nenuli au . Ce puteți spune despre ei? Dar despre unghiul orientat dintre ei?
- De ce nu e suficient să cunoașteți doar pentru a afla unghiul?
Legături
- Anterior: Unghiul orientat dintre doi vectori
- Continuare: Aria triunghiului în coordonate
- Se sprijină pe: Proprietățile produsului scalar. Expresia în coordonate, Operații cu vectori în coordonate, Sistemul rectangular cartezian. Coordonatele și modulul unui vector
- Concepte: Unghi orientat, Bază ortonormată, Produs scalar