Despre ce este lecția
Sistemul rectangular cartezian este un caz particular al celui afin, deci la trecerea de la un sistem rectangular cartezian la altul ne putem folosi de aceleași formule (5). Însă în acest caz asupra elementelor ale matricei de trecere se pun unele limite adăugătoare: vectorii noi trebuie să fie tot unitari și perpendiculari.
Consecința: cele patru numere nu mai sunt libere. Le determină un singur unghi și o alegere între două orientări. Lecția arată cum.
1. Ipotezele
Să presupunem că sistemul vechi are orientare dreaptă (în sensul §14: contrar acelor) și să examinăm două cazuri: sistemul nou are aceeași orientare sau orientarea opusă.
Din nou „dreaptă" = contrar acelor
Ca în §14, manualul numește aici dreaptă orientarea în care se obține din prin rotație cu , contrar acelor. În §10 aceeași orientare era numită stângă. Rețineți sensul rotației: tot ce urmează presupune .
2. Cazul 1 — aceeași orientare
Fie . Conform consecinței 14.2, vectorii și au coordonatele
Însă
Așadar, formulele (5) în acest caz au forma:
În (9) avem
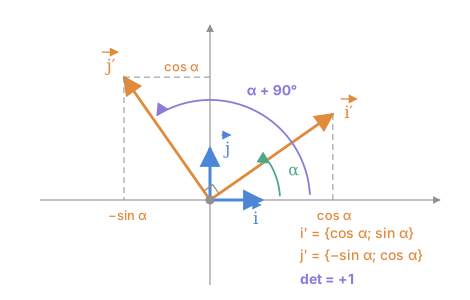 fig. 1 — cazul 1: se obține din prin , deci face cu unghiul
Cum se citește figura — cazul 1
Pasul 1 — baza veche. Săgețile groase albastre din origine: orizontal, vertical în sus. se obține din rotind contrar acelor — orientarea „dreaptă” a manualului.
Pasul 2 — primul vector nou. (portocaliu) face cu unghiul (arcul verde). Fiind unitar, consecința 14.2 dă direct coordonatele: — se citesc pe axe, la capetele liniilor punctate.
Pasul 3 — al doilea vector nou. e perpendicular pe (unghiul drept) și, fiind aceeași orientare, se obține din tot prin . Deci de la până la sunt (arcul violet).
Pasul 4 — citiți coordonatele lui . (proiecția pe cade la stânga originii) și .
Pasul 5 — puneți coloanele în matrice. , cu .
Pe ce se bazează: consecința 14.2, relația (2) din §14 și formulele de reducere , .
Ce să verificați singuri pe figură: pentru sistemul nou coincide cu cel vechi. Matricea devine matricea unitate și (9) se reduce la translația (6). ✓
Rotația propriu-zisă
Să mai cercetăm cazul particular când ambele sisteme au aceeași origine . În acest caz se mai spune că sistemul de coordonate se obține din sistemul prin rotația în jurul punctului cu unghiul . Formulele (5) au forma:
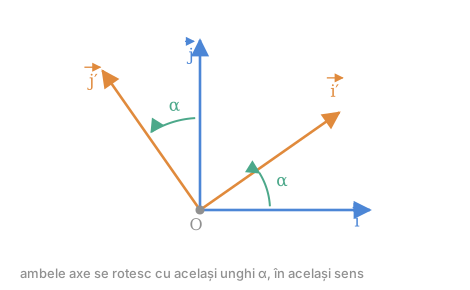 fig. 2 (după fig. 57 din manual) — rotația axelor în jurul originii: ambele axe se rotesc cu același unghi
Cum se citește figura — rotația axelor
Pasul 1 — perechea veche (albastru): , , perpendiculari.
Pasul 2 — perechea nouă (portocaliu): , , tot perpendiculari, tot unitari.
Pasul 3 — cele două arce verzi sunt egale: și s-a rotit cu până la , și s-a rotit cu până la . Sistemul întreg s-a rotit „rigid”, ca un cadran de ceas întors cu totul.
Pasul 4 — ce nu s-a schimbat. Originea (fără termen liber în (10)), lungimile și unghiul drept dintre axe.
Pe ce se bazează: formulele (9) cu .
Ce să verificați singuri pe figură: în cazul 2 de mai jos, arcele n-ar mai fi egale: ar fi de cealaltă parte a lui .
Pas cu pas — verificarea formulei (10) pe un punct concret
Rotim sistemul cu . Punctul se află pe noua axă , la distanța de origine: în sistemul nou, .
Pasul 1 — aplicați (10). , .
Pasul 2 — verificați geometric. Punctul e la distanța de , pe direcția de . Coordonatele lui vechi sunt deci . ✓
Pasul 3 — verificați distanța. În sistemul nou: . În cel vechi: . ✓ Rotația păstrează distanțele — de aceea formula (12) din §11 se poate folosi în oricare dintre sisteme.
Pasul 4 — un al doilea punct. are în sistemul nou , adică e chiar vârful lui . Formula dă , — exact coordonatele lui din (8). ✓
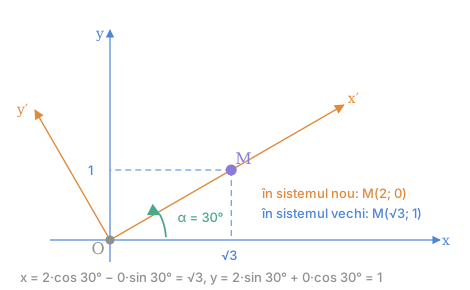 fig. 3 — același punct în două sisteme rotite unul față de altul cu : în cel nou, în cel vechi
Cum se citește figura — un punct, două perechi de coordonate
Pasul 1 — sistemul nou (portocaliu). e pe axa , la unități de : , .
Pasul 2 — sistemul vechi (albastru). Liniile punctate coboară din pe axe: , .
Pasul 3 — legătura. Formula (10) cu transformă perechea portocalie în cea albastră.
Pe ce se bazează: formulele (10).
Ce să verificați singuri pe figură: măsurați în ambele sisteme — trebuie să iasă de fiecare dată.
3. Cazul 2 — orientări opuse
Sistemele de coordonate și sunt opus orientate, adică sistemul vechi este drept, iar sistemul nou este stâng.
Și în acest caz vectorii și au aceleași coordonate (8), însă și, prin urmare,
În acest caz formulele (5) au forma:
În (11) avem
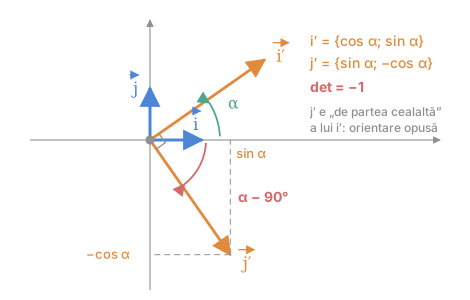 fig. 4 — cazul 2: se obține din prin , deci face cu unghiul
Cum se citește figura — cazul 2
Pasul 1 — ca înainte. Tot : primul vector nou nu „știe” nimic despre orientare.
Pasul 2 — e de cealaltă parte. Acum se obține din prin rotație cu în sensul acelor. Comparați cu figura cazului 1: acolo era „la stânga” lui , aici e „la dreapta”.
Pasul 3 — unghiul de la la (arcul roșu) este .
Pasul 4 — coordonatele. , . Proiecția verticală a lui cade sub axa .
Pasul 5 — determinantul. .
Pe ce se bazează: aceleași argumente ca în cazul 1, cu în loc de .
Ce să verificați singuri pe figură: pentru : , dar . Formula (11) dă , — simetria față de axa . O schimbare de orientare nu se poate obține printr-o rotație: e nevoie de o „oglindire”.
4. Formula unificată
Formulele (9) și (11) pot fi unite într-o formulă:
unde , dacă sistemele de coordonate și au aceeași orientare, și , dacă aceste sisteme au orientări opuse.
Ce spune
este chiar determinantul matricei de trecere:
Așadar semnul determinantului spune dacă orientarea se păstrează: — da (rotație), — nu (rotație combinată cu o simetrie). Este același mesaj ca la aria orientată: un determinant pozitiv păstrează sensul de parcurgere, unul negativ îl inversează.
Pas cu pas — de ce exact două cazuri și nu mai multe
Pasul 1 — ce cerem. Vectorii noi trebuie să fie unitari și perpendiculari: , .
Pasul 2 — e fixat de un unghi. Orice vector unitar are forma (consecința 14.2). Deci primul vector nou e determinat de .
Pasul 3 — are doar două variante. Perpendiculare pe și de lungime sunt exact doi vectori: unul la , celălalt la de . Nu există o a treia posibilitate.
Pasul 4 — cele două variante sunt cele două cazuri. ⇒ aceeași orientare ⇒ . ⇒ orientare opusă ⇒ .
Concluzie. Patru numere s-au redus la un unghi și un semn. Restul ipotezelor (unitari, perpendiculari) le-au „consumat” pe celelalte.
Completare — formulele inverse pentru rotație
Pentru rotația propriu-zisă (10), inversa se obține fără calcul: rotația inversă este rotația cu . Înlocuind cu și schimbând rolurile:
Matriceal: inversa matricei de rotație este transpusa ei. Aceasta este o proprietate a tuturor matricelor care trec dintr-o bază ortonormată în alta.
Verificare pe exemplul de mai sus: , : , . ✓
Am verificat numeric formulele (9), (11), (12) și valorile determinanților pe 2000 de cazuri aleatoare.
Rezumat
Caz Formulele aceeași orientare (9) — și aceeași origine (rotație) idem (10) orientări opuse (11) unificat (12)
Întrebări de control
- De ce, într-un sistem rectangular cartezian, matricea de trecere depinde de un singur unghi, deși are patru elemente?
- Scrieți formulele (10) pentru . Ce coordonate vechi are punctul cu coordonatele noi ?
- Arătați că rotația (10) păstrează distanța de la origine: .
- Ce transformare se obține din (11) pentru și ? Dar pentru ?
- De ce o schimbare de orientare nu se poate realiza printr-o rotație, oricare ar fi unghiul?
Legături
- Anterior: Transformarea sistemului afin de coordonate
- Continuare: Baza spațiului V3. Teorema 16.1
- Se sprijină pe: Coordonatele vectorului prin unghiul orientat, Unghiul orientat dintre doi vectori, Sistemul rectangular cartezian. Coordonatele și modulul unui vector
- Concepte: Matrice de trecere, Unghi orientat, Sistem rectangular cartezian, Orientarea planului